---
title: AIDIN-hand TCP/IP 통신 매뉴얼
description: AIDIN-Hand TCP/IP 통신 매뉴얼
---
[콘텐츠로 건너뛰기](https://help.aidinrobotics.co.kr/aidin-hand-tcp/ip-통신-매뉴얼#main-content)
- [한국어 - 대한민국](https://help.aidinrobotics.co.kr/aidin-hand-tcp/ip-%ED%86%B5%EC%8B%A0-%EB%A7%A4%EB%89%B4%EC%96%BC)
- [English (영어)](https://help.aidinrobotics.co.kr/en/aidin-hand-tcp/ip-communication-manual)
한국어 - 대한민국
번역을 위한 하위 메뉴 보기
[](https://help.aidinrobotics.co.kr/?hsLang=ko-kr)
- [Full 매뉴얼](https://help.aidinrobotics.co.kr/full-%EB%A7%A4%EB%89%B4%EC%96%BC)
- [Install 가이드](https://help.aidinrobotics.co.kr/%EC%9D%B8%EC%8A%A4%ED%86%A8%EB%A0%88%EC%9D%B4%EC%85%98-%EA%B0%80%EC%9D%B4%EB%93%9C)
- [문의하기](https://www.aidinrobotics.co.kr/contact)
기본 탐색 열기
기본 탐색 종료
- [Full 매뉴얼](https://help.aidinrobotics.co.kr/full-%EB%A7%A4%EB%89%B4%EC%96%BC)
- [Install 가이드](https://help.aidinrobotics.co.kr/%EC%9D%B8%EC%8A%A4%ED%86%A8%EB%A0%88%EC%9D%B4%EC%85%98-%EA%B0%80%EC%9D%B4%EB%93%9C)
- [문의하기](https://www.aidinrobotics.co.kr/contact)
- - [한국어 - 대한민국](https://help.aidinrobotics.co.kr/aidin-hand-tcp/ip-%ED%86%B5%EC%8B%A0-%EB%A7%A4%EB%89%B4%EC%96%BC)
- [English (영어)](https://help.aidinrobotics.co.kr/en/aidin-hand-tcp/ip-communication-manual)
한국어 - 대한민국
번역을 위한 하위 메뉴 보기
- [Official Site](https://www.aidinrobotics.co.kr/)
[Official Site](https://www.aidinrobotics.co.kr/)
무엇을 도와드릴까요?
- 검색 필드가 비어 있으므로 제안 사항이 없습니다.
1. [에이딘로보틱스 기술자료](https://help.aidinrobotics.co.kr/?hsLang=ko-kr)
2. [인스톨레이션 가이드](https://help.aidinrobotics.co.kr/%EC%9D%B8%EC%8A%A4%ED%86%A8%EB%A0%88%EC%9D%B4%EC%85%98-%EA%B0%80%EC%9D%B4%EB%93%9C?hsLang=ko-kr)
2026년 1월 28일
# AIDIN-hand TCP/IP 통신 매뉴얼
## ✅ 2025.09.15
### **개요**
- AIDIN-hand를 TCP/IP 통신을 통해 상위 제어기에서 제어할 수 있습니다.
- AIDIN-hand는 server 노드이며, 제공되는 예시 코드는 client 노드입니다.
### **TCP/IP 통신 정보**
- 포트번호: 8000
- 버퍼사이즈: 2048
- JSON 형식 사용
- KEY값과 VALUE값 정보
- 핸드 명령 정보 (핸드 기준 수신값)
- “hand\_mode” : v1 (data type: uint16\_t)
\> 작동 모드 설정 변수
- “maxtorque” : v1 (data type: uint16\_t)
\> 최대 출력 전류값 설정 변수
- “hand\_TP\_cmd” : {v1, v2, v3, v4, v5, v6, v7, v8, v9, v10, v11, v12, v13, v14, v15} (data type: int\[15\])
\> 모터 엔코더값 기반 위치 제어 설정값
\> v1, v2, v3: 엄지손가락 1,2,3번 모터 엔코더값 / v4, v5, v6: 검지손가락 1,2,3번 모터 엔코더값 / v7, v8, v9: 중지손가락 1,2,3번 모터 엔코더값/ v10, v11, v12: 약지손가락 1,2,3번 모터 엔코더값 / v13, v14, v15: 새끼손가락 1,2,3번 모터 엔코더값
- “hand\_joint\_cmd” : {v1, v2, v3, v4, v5, v6, v7, v8, v9, v10, v11, v12, v13, v14, v15, v16, v17, v18, v19, v20} (data type: double\[20\])
\> 손가락 관절 각도 기반 위치 제어 설정값 (라디안)
\> v1, v2, v3, v4: 엄지손가락 q1, q2, q3, q4 관절 각도값 / v5, v6, v7, v8: 검지손가락 q1, q2, q3, q4 관절 각도값 / v9, v10, v11, v12: 중지손가락 q1, q2, q3, q4 관절 각도값 / v13, v14, v15, v16: 약지손가락 q1, q2, q3, q4 관절 각도값 / v17, v18, v19, v20: 새끼손가락 q1, q2, q3, q4 관절 각도값
(q3, q4는 커플링 되어 있어 q3값만 입력 필요)
- “hand\_taskspace\_cmd” : {v1, v2, v3, v4, v5, v6, v7, v8, v9, v10, v11, v12, v13, v14, v15} (data type: double\[15\])
\> 손가락 끝점 좌표 기반 위치 제어 설정값
\> v1, v2, v3: 엄지손가락 x, y, z 끝점 좌표값 / v4, v5, v6: 검지손가락 x, y, z 끝점 좌표값 / v7, v8, v9: 중지손가락 x, y, z 끝점 좌표값 / v10, v11, v12: 약지손가락 x, y, z 끝점 좌표값 / v13, v14, v15: 새끼손가락 x, y, z 끝점 좌표값
- “hand\_TT\_cmd” : {v1, v2, v3, v4, v5, v6, v7, v8, v9, v10, v11, v12, v13, v14, v15} (data type: int\[15\])
\> 전류 제어 설정값
\> v1, v2, v3: 엄지손가락 1,2,3번 모터 전류값 / v4, v5, v6: 검지손가락 1,2,3번 모터 전류값 / v7, v8, v9: 중지손가락 1,2,3번 모터 전류값 / v10, v11, v12: 약지손가락 1,2,3번 모터 전류값 / v13, v14, v15: 새끼손가락 1,2,3번 모터 전류값
- 핸드 위치/센서 데이터 정보 (핸드 기준 송신값)
- “motor\_pos” : {v1, v2, v3, v4, v5, v6, v7, v8, v9, v10, v11, v12, v13, v14, v15} (data type: int32\_t\[15\])
\> 각 손가락 모터 엔코더값
\> v1, v2, v3: 엄지손가락 1,2,3번 모터 엔코더값 / v4, v5, v6: 검지손가락 1,2,3번 모터 엔코더값 / v7, v8, v9: 중지손가락 1,2,3번 모터 엔코더값/ v10, v11, v12: 약지손가락 1,2,3번 모터 엔코더값 / v13, v14, v15: 새끼손가락 1,2,3번 모터 엔코더값
- “joint\_pos” : {v1, v2, v3, v4, v5, v6, v7, v8, v9, v10, v11, v12, v13, v14, v15, v16, v17, v18, v19, v20} (data type: double\[20\])
\> 각 손가락 관절 각도값 (라디안)
\> v1, v2, v3, v4: 엄지손가락 q1, q2, q3, q4 관절 각도값 / v5, v6, v7, v8: 검지손가락 q1, q2, q3, q4 관절 각도값 / v9, v10, v11, v12: 중지손가락 q1, q2, q3, q4 관절 각도값 / v13, v14, v15, v16: 약지손가락 q1, q2, q3, q4 관절 각도값 / v17, v18, v19, v20: 새끼손가락 q1, q2, q3, q4 관절 각도값
- “task\_space\_pos” : {v1, v2, v3, v4, v5, v6, v7, v8, v9, v10, v11, v12, v13, v14, v15} (data type: double\[15\])
\> 각 손가락 끝점 좌표값
\> v1, v2, v3: 엄지손가락 x, y, z 끝점 좌표값 / v4, v5, v6: 검지손가락 x, y, z 끝점 좌표값 / v7, v8, v9: 중지손가락 x, y, z 끝점 좌표값 / v10, v11, v12: 약지손가락 x, y, z 끝점 좌표값 / v13, v14, v15: 새끼손가락 x, y, z 끝점 좌표값
- “current\_state” : {v1, v2, v3, v4, v5, v6, v7, v8, v9, v10, v11, v12, v13, v14, v15} (data type: int16\_t\[15\])
각 손가락 모터 전류값
v1, v2, v3: 엄지손가락 1,2,3번 모터 전류값 / v4, v5, v6: 검지손가락 1,2,3번 모터 전류값 / v7, v8, v9: 중지손가락 1,2,3번 모터 전류값 / v10, v11, v12: 약지손가락 1,2,3번 모터 전류값 / v13, v14, v15: 새끼손가락 1,2,3번 모터 전류값
- “sensor\_state” : {v1, v2, v3, v4, v5, v6, v7, v8, v9, v10, v11, v12, v13, v14, v15, v16, v17, v18, v19, v20, v21, v22, v23, v24, v25, v26, v27, v28, v29, v30} (data type: double\[30\])
\> 각 손가락의 힘/토크 센서값
\> v1, v2, v3, v4, v5, v6: 엄지손가락 핑거팁 센서의 Fx, Fy, Fz, Tx, Ty, Tz 센싱값 / v7, v8, v9, v10, v11, v12: 검지손가락 핑거팁 센서의 Fx, Fy, Fz, Tx, Ty, Tz 센싱값 / v13, v14, v15, v16, v17, v18: 중지손가락 핑거팁 센서의 Fx, Fy, Fz, Tx, Ty, Tz 센싱값 / v19, v20, v21, v22, v23, v24: 약지손가락 핑거팁 센서의 Fx, Fy, Fz, Tx, Ty, Tz 센싱값 / v25, v26, v27, v28, v29, v30: 새끼손가락 핑거팁 센서의 Fx, Fy, Fz, Tx, Ty, Tz 센싱값
### **로봇핸드 조작 정보 (모드선택 및 입력정보)**
- 로봇핸드를 조작하기 위해 적절한 모드선택 및 이에 상응하는 데이터를 입력해야 합니다.
- 각 모드의 설명 및 입력정보는 아래와 같습니다.
- Homing mode
- “hand\_mode” : 1
- “hand\_mode” key의 value 값을 1로 설정하고 3초간 입력값 유지
- 로봇핸드의 모든 손가락을 펼쳐서 해당 위치를 원점으로 셋팅하는 홈잉모드 (3초간 전류제어로 손가락을 펼친 뒤 증분엔코더값을 리셋시켜 해당 지점을 0점으로 만드는 작업)
- Initial position mode
- “hand\_mode” : 2
- 홈잉모드로 셋팅된 원점 지점으로 다섯 손가락의 위치 제어를 실행하는 초기위치모드
- Stop mode
- “hand\_mode” : 3
- 모터의 전원을 내리고 외력으로 손가락을 자유롭게 움직일 수 있는 스탑모드 (손가락 티칭 시, 각도/좌표값을 모니터링 하기위해 사용)
- Sensor bias mode
- “hand\_mode” : 4
- 초기 센서값이 환경변화(온도/외력 등)로 인해 0이 아닌 다른 값들이 반영되어 있을 때, 센서값을 초기화하여 0으로 만들어주는 센서 바이어스 모드
- Maxtorque setup mode
- “hand\_mode” : 5
- “maxtorque” key의 value 값을 원하는 값으로 설정
- 최대 출력 전류를 셋팅하는 모드. Maxtorque의 셋팅값 범위는 0 ~ 1000이며, 1 당 0.1%를 의미함. (700-1000 범위를 권장)
- Encoder position command mode
- “hand\_mode” : 10
- “hand\_TP\_cmd” key의 value 값을 원하는 손가락 모터 엔코더 값으로 설정
- 각 손가락의 엔코더 위치 명령을 주어 제어하는 위치 제어 모드
- Joint angle command mode
- “hand\_mode” : 22
- “hand\_joint\_cmd” key의 value 값을 원하는 손가락 관절 각도값(라디안)으로 설정
- 손가락의 관절 각도 명령을 주어 제어하는 위치 제어 모드
- Taskspace command mode
- “hand\_mode” : 32
- “hand\_taskspace\_cmd” key의 value 값을 원하는 손가락 끝점 좌표값으로 설정
- 각 손가락의 task space 좌표 명령을 주어 제어하는 위치 제어 모드
- Current control mode
- “hand\_mode” : 41
- “hand\_TT\_cmd” key의 value 값을 원하는 각 모터의 전류값으로 설정
- 각 손가락의 전류 명령을 주어 제어하는 전류 제어 모드
- 각 변수의 범위는 다음과 같음
- maxtorque: 0 – 1000 (1 =\> 0.1%, 1000 =\> 100%)
- m1, m2: 0 – 280000 (엄지), 0 – 440000 (검지/중지/약지/새끼)
- m3: 0 – 210000 (엄지), 0 – 170000 (검지/중지/약지/새끼)
- q1: -13° – 45° (엄지), -45° – 45° (검지/중지/약지/새끼)
- q2: -30° – 30° (모든 손가락)
- q3: 82° – 154° (엄지), 115° – 175° (검지/중지/약지/새끼)
- x: -51mm – 51mm (엄지), -51mm – 51mm (검지/중지/약지/새끼)
- y: 45.5mm – 115.7mm (엄지), 2.6mm – 100mm (검지/중지/약지/새끼)
- z: 13mm – 146.7mm (엄지), 0mm – 149.5mm (검지/중지/약지/새끼)
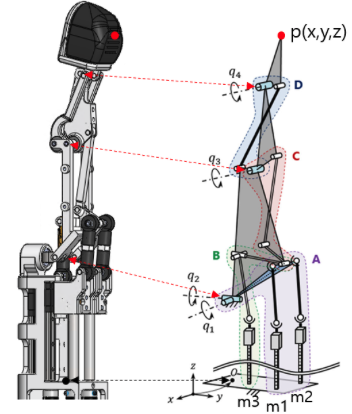
\[각 변수 명칭 및 좌표계 위치\]
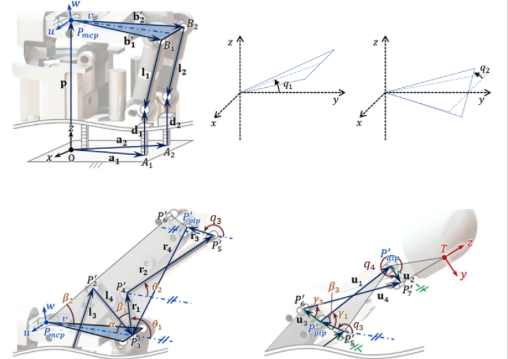
\[q1, q2, q3, q4 각도의 좌표계\]
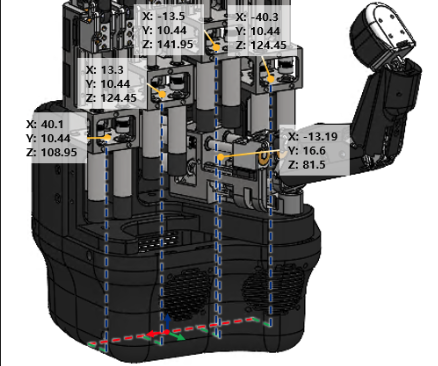
\[로봇핸드 원점에서의 각 손가락 원점 좌표 (단위: mm)\]
[**^ 처음으로 돌아가기**](https://help.aidinrobotics.co.kr/aidin-hand-tcp/ip-통신-매뉴얼#firstpage-hand)
- [Full 매뉴얼](https://help.aidinrobotics.co.kr/full-%EB%A7%A4%EB%89%B4%EC%96%BC?hsLang=ko-kr)
- [인스톨레이션 가이드](https://help.aidinrobotics.co.kr/%EC%9D%B8%EC%8A%A4%ED%86%A8%EB%A0%88%EC%9D%B4%EC%85%98-%EA%B0%80%EC%9D%B4%EB%93%9C?hsLang=ko-kr)
[](https://help.aidinrobotics.co.kr/help?hsLang=ko-kr)
**(주)에이딘로보틱스, AIDIN ROBOTICS Inc.**
5F, 12-20, Simin-daero 327beon-gil, Dongan-gu, Anyang-si,Gyeonggi-do, South Korea (14055)
영업/마케팅/PR: [sales@aidinrobotics.co.kr](mailto:sales@aidinrobotics.co.kr) | 채용문의: [hr@aidinrobotics.co.kr](mailto:hr@aidinrobotics.co.kr) | 기업문의: [info@aidinrobotics.co.kr](mailto:info@aidinrobotics.co.kr) | Tel: +82-31-360-7926
Copyright @ AIDIN ROBOTICS 2024 I [개인정보처리방침](https://www.aidinrobotics.co.kr/privacypolicy)